在伺服电机、云台、机器人关节、电动阀门等设备中,磁角度传感器承担着旋转位置检测和运动反馈的任务。随着设备对结构紧凑性、长期稳定性和供应链可控性的要求不断提高,如何在不大幅调整原有硬件和软件设计的前提下完成传感器替代,成为不少工程项目关注的问题。AS5048A 是一款应用广泛的14位磁旋转编码器,采用霍尔传感技术,支持SPI数字接口和PWM输出,可实现360°绝对角度测量。围绕这类成熟器件建立的PCB布局、磁路结构和驱动程序,往往已经经过较长时间的开发与验证。因此,替代器件是否能够兼容原有硬件接口和通信协议,会直接影响项目迁移成本。DP5048A是一款面向AS5048A替代应用的14位霍尔角度传感器。 根据其产品资料,DP5048A支持SPI和PWM输出,采用TSSOP14封装,并宣称在引脚定义、寄存器映射和SPI通信协议方面与AS5048A兼容。对于已有AS5048A设计的项目,这些特性使其具备进入国产替代评估清单的价值。不过,Pin-to-Pin兼容并不意味着所有应用条件下都可以完全跳过验证。磁场强度、磁铁安装位置、角度线性度、动态响应和温度漂移,仍然是替代评估中需要关注的关键因素。
一、DP5048A是什么芯片?14位霍尔角度传感器的工作原理
DP5048A是一款基于霍尔效应的非接触式磁角度传感器,用于检测旋转磁铁的位置,并将磁场变化转换为角度信息。
其基本信号处理过程可以理解为:
磁场检测: 内部霍尔传感单元感知旋转磁铁产生的磁场变化。
信号调理: 对采集到的模拟信号进行前端放大和处理。
角度计算: 通过ADC和数字信号处理电路计算磁铁的角度位置。
数据输出: 通过SPI接口输出数字角度信息,也可通过PWM输出角度相关信号。
与传统机械式电位器或接触式编码器相比,磁角度传感器不需要依靠机械触点完成角度检测,因此能够减少接触磨损,适合需要长期旋转位置反馈的设备。
DP5048A核心参数
根据DP5048A产品资料,其主要规格如下:
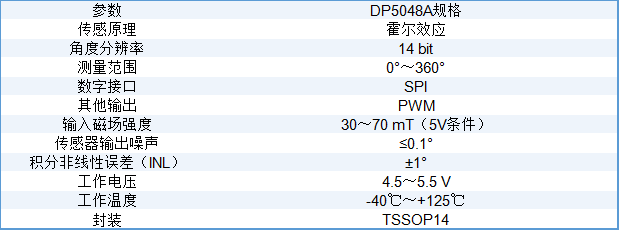
需要注意,以上DP5048A参数以产品资料为依据,实际设计应以对应版本的数据手册及测试条件为准,特别是噪声、INL、磁场范围和接口时序等指标。
14位分辨率代表什么?不要把分辨率等同于精度
DP5048A提供14位角度输出。对于360°旋转范围:
[
360^circ / 2^{14} approx 0.02197^circ
]
也就是说,理论上每一个LSB对应约0.022°的角度变化。
但这里需要区分三个概念:
分辨率: 数字输出能够表示的最小角度量化步长。
噪声: 在固定输入条件下,输出角度的波动程度。
线性度: 实际测量角度与理想角度之间的偏差。
DP5048A的输出噪声指标为≤0.1°,INL为±1°。因此,不能仅凭0.022°/LSB就认为系统能够实现0.022°的绝对测量精度。实际角度检测性能还会受到磁铁偏心、安装间隙、磁场分布、温度变化和系统校准方式的影响。对于电机换向、云台位置反馈、执行器角度检测等应用,14位数字分辨率可以提供较细的角度量化能力;但如果项目要求极高的绝对角度精度,还需要进一步评估传感器线性度和整套磁路结构。
二、DP5048A替代AS5048A:Pin-to-Pin兼容能带来什么价值?
对于已经量产或完成设计验证的电子设备,更换一颗传感器并不只是更换BOM中的物料。如果新器件的引脚、供电、通信协议或寄存器定义发生变化,可能需要重新调整PCB、修改底层驱动,甚至重新验证整套控制系统。这也是DP5048A兼容AS5048A这一特性值得关注的原因。
1. 引脚定义兼容,降低PCB修改成本
根据DP5048A产品资料,其引脚定义与AS5048A兼容,采用TSSOP14封装。对于原本使用AS5048A的设计,如果封装尺寸、焊盘尺寸、引脚排列和电气定义均得到确认,便有机会沿用现有PCB布局,减少硬件重新设计工作。
不过,工程导入前仍应逐项对照两款器件的数据手册,确认:
TSSOP14封装尺寸及焊盘要求;
电源、地和信号引脚定义;
输入输出电气特性;
上电时序及复位要求;
SPI引脚的电平和时序要求。
同为TSSOP14并不自动代表封装和焊盘完全一致。 对于希望实现直接替换的项目,建议先完成封装图和引脚表的逐项核对。
2. SPI协议与寄存器兼容,减少软件迁移工作
AS5048A通过SPI接口输出14位绝对角度数据,同时支持相关配置和零位设置功能。DP5048A产品资料宣称,其寄存器映射和SPI通信协议与AS5048A兼容。这意味着原有驱动程序、SPI通信框架和角度读取流程有机会直接复用。
对于已经完成软件开发的项目,这可以减少以下工作:
重新编写SPI底层通信程序;
调整角度数据读取流程;
重新适配寄存器访问逻辑;
修改主控MCU与传感器之间的通信接口。
但在实际替换时,仍应核对寄存器地址、读写权限、数据位定义、错误检测机制、零位设置方式以及SPI时序参数。尤其对于已经经过长期调试的电机控制系统,建议在替换后进行通信稳定性和角度数据一致性测试。
3. PWM输出兼容性,需要关注频率与角度映射
DP5048A还提供PWM输出,适合需要通过脉宽信号读取角度信息的应用。
根据产品资料,其PWM频率范围为0.907~1.102 kHz。若原系统使用AS5048A的PWM输出,需要进一步确认:
PWM频率范围是否一致;
占空比与角度之间的映射关系;
起始角度和终止角度的编码方式;
主控端定时器的输入捕获范围;
信号异常或超范围时的处理方式。
不能只因为两款器件都具有PWM输出,就默认原有PWM解码程序无需验证。
4. 国产替代的真正价值:降低存量项目迁移门槛
对于使用AS5048A的成熟设计,替代器件的价值不一定来自更高的精度或更多的功能。如果DP5048A能够在引脚、通信协议和寄存器定义上满足原系统要求,就有机会降低PCB修改、软件适配和重新验证的工作量。
因此,它更值得关注的应用方向是:
已经使用AS5048A的存量产品;
希望降低单机BOM成本的项目;
需要增加第二供应来源的设计;
希望减少硬件和驱动程序修改的国产替代项目。
三、霍尔角度传感器的技术边界:磁场、安装和精度如何影响结果?
DP5048A与AS5048A均属于霍尔磁角度传感器路线。理解这类器件的工程约束,有助于判断替换后是否能够维持原有系统表现。
1. 磁场强度:30~70mT是重要的设计条件
根据DP5048A产品资料,其在5V供电条件下的输入磁场强度要求为30~70mT。磁角度传感器需要通过旋转磁铁产生的磁场变化计算角度。如果磁场强度不在规定范围内,可能影响传感器的信号质量和角度输出稳定性。
因此,在PCB和机械结构设计阶段,需要关注:
磁铁的直径、厚度和磁性材料;
磁铁与芯片之间的安装间隙;
磁铁中心与传感器中心的偏移;
磁铁磁场分布及批次差异;
实际工作温度下的磁场变化。
对于AS5048A存量替代项目,原有磁铁和机械结构可以作为初始设计参考,但不能直接推断DP5048A在所有安装条件下都具有相同的角度表现。建议使用高斯计测量传感器位置的实际磁场强度,并结合旋转测试确认磁场分布是否满足器件要求。
2. 磁铁偏心和安装间隙会影响角度线性度
磁铁安装位置是磁角度传感器系统精度的重要影响因素。
理想情况下,磁铁的旋转中心应与传感器设计中心保持合理对准。但在实际产品中,PCB加工、机械装配、磁铁尺寸公差和轴系偏差都可能引入偏心。
这些机械误差会改变传感器检测到的磁场分布,从而影响角度输出。
因此,不能只看芯片本身的INL指标,还需要结合实际磁铁、PCB和机械结构进行系统级测试。
对于伺服电机和机器人关节,建议重点测试:
一整圈旋转过程中的角度误差;
不同安装间隙下的角度变化;
磁铁偏心对输出线性度的影响;
正转与反转时的重复定位表现;
不同批次磁铁和传感器之间的一致性。
3. 高速旋转时,重点关注采样率和系统延迟
在静态位置检测中,传感器能够稳定输出角度,并不代表它在高速旋转时也能满足控制系统要求。电机转速提高后,传感器的采样频率、内部信号处理延迟、SPI读取时间和主控处理周期都会影响系统获得角度信息的实时性。
因此,高速应用需要重点关注:
传感器角度更新频率;
从磁场变化到输出更新的传播延迟;
SPI通信速度和读取周期;
主控MCU的角度处理周期;
电机转速变化时的反馈延迟。
需要特别说明:INL是角度测量的非线性误差指标,不会因为转速提高就自动按比例放大。高速工况下额外出现的角度偏差,应结合采样延迟、动态响应和机械振动等因素分别分析。
4. 宽温工作不等于全温区精度不变
DP5048A标称工作温度范围为-40℃~+125℃。这一指标说明器件面向较宽温度范围的应用环境,但并不代表在整个温度区间内都能维持相同的角度精度。
温度变化可能影响:
霍尔传感单元的失调和灵敏度;
磁铁的剩磁及磁场分布;
PCB和机械结构的尺寸;
传感器与磁铁之间的相对位置。
因此,户外设备、电机驱动和工业执行器项目应根据实际环境温度进行测试,确认温度变化是否影响系统的角度测量结果。
四、DP5048A适合哪些应用场景?
DP5048A的核心特点是14位角度分辨率、SPI与PWM输出、霍尔传感原理,以及面向AS5048A的兼容性设计。它更适合对360°绝对角度检测有需求,同时重视成本、硬件兼容和供应链替代的项目。
1. 伺服电机与电机位置反馈
在伺服电机系统中,角度传感器可以向控制器提供转子位置反馈,帮助系统实现位置检测和运动控制。DP5048A的14位角度输出和SPI接口,可以作为电机位置检测方案的候选器件。对于已有AS5048A设计的电机控制板,DP5048A的兼容性尤其值得评估。但如果应用对高速换向、反馈带宽和控制延迟有严格要求,应先确认其动态性能能否满足具体电机控制架构。
2. 云台与稳定平台
云台通常需要持续检测旋转位置,以便控制系统根据目标角度调整电机动作。采用非接触式磁角度传感器,可以避免传统机械触点在长期运动中的磨损问题。DP5048A可用于评估云台旋转位置检测方案,尤其是已经采用AS5048A的存量设计。项目验证时,应关注机械振动、磁铁安装偏差和不同转速下的角度读数稳定性。
3. 机器人关节与机械臂
机器人关节需要通过角度反馈获取关节位置,为运动控制和姿态计算提供数据。对于成本敏感、精度要求处于中等水平的关节位置检测应用,14位霍尔角度传感器可以进入方案对比。但需要区分关节位置反馈与高精度力控、精密定位等不同需求。如果系统要求极低角度误差、高动态带宽或更高的全温区精度,应进一步比较其他磁传感技术路线。
4. 电动阀门与工业执行器
在电动阀门、旋转执行器和自动化设备中,控制器需要知道阀门或执行机构当前所处的位置。DP5048A支持360°角度检测,可用于旋转式执行机构的位置反馈。对于需要较高可靠性的设备,应结合实际运行周期、温度范围和机械结构,验证传感器在长期运行中的角度重复性。
5. 汽车辅助位置检测
汽车车身控制和部分辅助位置检测应用也可能采用磁角度传感器。不过,汽车EPS、转向角度反馈等安全相关应用对功能安全、器件可靠性和车规认证有更严格的要求。DP5048A的工作温度范围不能直接证明其满足AEC-Q100或ISO 26262相关要求。是否适用,必须依据具体器件认证资料、系统安全架构和项目验证结果判断。
五、DP5048A与AMR/TMR角度传感器有什么区别?
在磁角度传感器选型中,霍尔、AMR和TMR是常见的技术路线。它们的性能特点和设计侧重点有所不同,不能仅凭分辨率或单一精度指标判断哪一种技术更适合项目。

需要注意,AMR/TMR并不意味着所有器件都必然比霍尔方案精度更高。实际表现还取决于芯片设计、磁路结构、信号处理算法和系统校准。DP5048A的定位并不是与所有高性能AMR/TMR器件竞争极限精度,而是服务于14位霍尔角度传感器所覆盖的应用范围。如果项目已经围绕AS5048A完成设计,且系统对14位角度反馈的精度和响应能力已经满足要求,那么优先评估兼容型替代器件,通常比直接更换整套传感技术路线更容易控制开发成本。
六、DP5048A替代AS5048A,工程师需要验证哪些项目?
即使器件在引脚和协议层面兼容,也建议在正式导入量产前完成必要的验证。
对于原本使用AS5048A的项目,建议采用分阶段导入方式:
第一阶段:资料与硬件兼容性核对
先对照两款器件的数据手册,确认引脚定义、封装尺寸、供电条件和接口电气特性。
第二阶段:软件与通信测试
在原有主控平台上测试SPI通信、寄存器读取、零位配置和角度数据解析,同时检查PWM输出是否符合原系统要求。
第三阶段:磁路和机械结构验证
使用原有磁铁、PCB和机械结构进行测试,检查磁场强度、磁铁偏心和安装间隙对角度输出的影响。
第四阶段:系统级测试
在目标设备上进行不同转速、温度和运行条件下的测试,评估角度误差、动态响应和长期稳定性。通过这些步骤,才能判断DP5048A是否真正满足原AS5048A设计的替代要求。
七、DP5048A替代AS5048A常见问题(FAQ)
Q1:DP5048A可以直接替换AS5048A吗?
根据DP5048A产品资料,其引脚定义、寄存器映射和SPI通信协议与AS5048A兼容,采用TSSOP14封装。因此,对于符合其电气和封装条件的原有设计,具备直接替换评估的基础。
但正式替换前仍需核对封装焊盘、电气参数、SPI时序、PWM映射和实际磁路表现。是否能够实现完全不改板、不改代码,应以具体项目验证结果为准。
Q2:DP5048A的14位分辨率是多少度?
14位代表16384个量化位置,覆盖360°时,每个LSB约为0.022°。
不过,分辨率不等于实际测量精度。DP5048A的输出噪声和INL指标分别为≤0.1°和±1°,实际系统精度还与磁铁安装、磁场分布、温度及校准方式有关。
Q3:DP5048A需要什么样的磁铁?
DP5048A产品资料给出的输入磁场强度范围为30~70mT(5V条件)。磁铁的尺寸、材料、安装间隙和中心偏移都会影响传感器位置处的磁场。
具体磁铁选型应结合器件数据手册中的磁场测量位置和机械结构要求,不能只依据磁铁的表面磁场参数判断是否适用。
Q4:DP5048A支持SPI和PWM双输出吗?
根据产品资料,DP5048A支持SPI数字接口和PWM输出。SPI适合主控MCU读取数字角度数据,PWM则可以用于通过脉宽信号获取角度相关信息。
实际使用时,需要分别确认SPI通信时序和PWM频率、占空比映射关系。
Q5:DP5048A适合机器人关节吗?
对于角度反馈精度要求适中、采用霍尔磁角度传感器架构的机器人关节,DP5048A可以作为候选器件评估。
如果关节需要高精度绝对定位、极低误差或高动态响应,则应结合系统指标,对比AMR、TMR及其他高性能角度传感器方案。
Q6:DP5048A可以用于汽车EPS吗?
不能仅凭其-40℃~+125℃工作温度范围就判断适用于汽车EPS。EPS属于对可靠性和功能安全要求较高的应用,必须进一步确认器件的车规认证、可靠性数据、功能安全支持资料,以及系统级安全验证要求。
八、总结:DP5048A的核心价值在于降低AS5048A替代门槛
对于磁角度传感器项目来说,选择替代器件并不只是比较分辨率、噪声和价格,还需要考虑原有硬件、软件、磁路结构以及量产验证成本。DP5048A采用14位霍尔角度检测方案,支持SPI和PWM输出,并根据产品资料提供与AS5048A兼容的引脚定义、寄存器映射和SPI通信协议。
这使它在以下项目中具有评估价值:
正在寻找AS5048A国产替代方案的项目;
希望减少PCB重新设计工作的存量产品;
希望复用原有SPI驱动程序的设备;
对14位角度检测能力有需求的电机、云台和执行器项目;
希望增加国产供应来源、优化BOM成本的电子产品。
DP5048A的选型重点不是追求超越所有高精度磁传感器,而是在满足原有系统性能要求的前提下,尽可能降低AS5048A存量设计的替代成本。对于已经采用AS5048A的项目,可以先从封装引脚、SPI寄存器和电气参数入手,评估DP5048A的兼容性,再通过磁路、动态响应和温度测试确认其系统适配性。
审核编辑 黄宇
推荐阅读: